


钧舵机器人:从末端执行部件,到全栈能力的工业具身解决方案目前,钧舵机器人已经完成全新品牌定位升级,产品与业务方向围绕具身智能展开。公开表述里,这次升级是从末端执行部件,转向全栈能力的工业具身解决方案,也就是从精密执行部件供应商,转向工业具身执行层的全栈能力提供。
落到产品上,这次升级做的是两件事:一件是把夹爪、电动吸盘、直线运动单元、灵巧手这四类末端执行与配套运动产品,收进统一接口、统一调度与整体交付的框架,由一个主体承担工段责任;另一件是把工博会发布的全直驱灵巧手系列、BioTac 类人触觉传感器、JOTAC 视触觉模组与 JoEgo 具身数据采集平台,一并纳入同一套执行层方案,让操作同时包含执行、感知与数据回传。
对采购来说,这意味着评估对象从单个型号,扩展到感知、数据与工位任务协同的交付结果。
一、转型的落点:从"选型号"到"任务协同"
分散采购是行业常态:夹爪找一家、吸盘找一家、滑台找一家,灵巧手再找一家。四套接口、四份说明书,集成由客户自己做,责任也在客户这边切分。
钧舵机器人以电动夹爪为起点,向三个方向补齐了品类:吸附有了微小型电动吸盘,直线运动有了 ELS,多指操作有了 Mozart、Beethoven Hand 与 Jack Hand 组成的灵巧手系列。与此同时,工博会把 BioTac 类人触觉传感器、JOTAC 视触觉模组和 JoEgo 具身数据采集平台放进同一套组织里,操作不仅是多指结构,也包括接触感知与数据回传。品类补齐是基础,但真正改变采购方式的不是品类数量,而是组织方式——接口怎么统一、调度怎么跨产品、解决方案如何串联落地。
四类产品能被同一套逻辑组织,取决于控制系统与接口,而不取决于驱动方式。电伺服的价值在于力、位置等参数可编程、状态可回读,这让参数化调整和运行监测更容易落地;气动同样可以通过阀控与总线实现控制,差别在参数颗粒度与可回读的信息量。
二、四类产品,各自解决哪一段
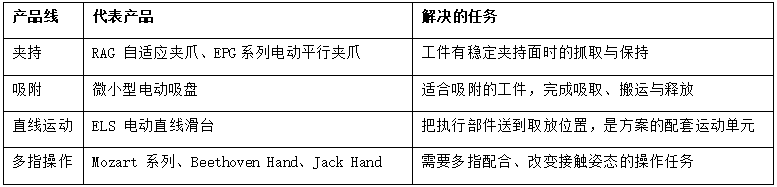
四类产品按工件与工序组合,构成一体化方案的产品基础。它们不必然同时出现,也不必然按"夹持—吸附—移动—操作"的顺序发生:一个工位可能只需要夹爪加滑台,另一个工位可能是电动吸盘加滑台,一体化讲的是可组合,不是四件套。
工博会同期发布的 BioTac、JOTAC 与 JoEgo,解决的是感知与数据,而不是再增加一套分散采购对象。BioTac 类人触觉传感器读取接触时的力、振动与温度,JOTAC 视触觉模组把视觉与触觉合成一路输入,JoEgo 具身数据采集平台把操作过程记录下来。以 RAG 为例,行程 0—100mm、包络 60—84mm,包络抓取 5kg、靠摩擦的推荐负载 2kg;重复精度 ±0.03mm 与指尖绝对精度 0.5mm 是两个口径,前者对应反复取放的稳定性,后者是部件端的定位能力。整套系统的定位结果,还取决于机器人、视觉、安装与标定。
三、统一接口:把接入关系组织起来
接口层的统一,指不同产品的供电、通信与控制指令放进同一套接入规范里组织,而不是每个产品各自带一套。
以 RAG 为例,它提供 24V 供电与 CAN FD 通信的条件,这是接入的基础。具体接入要匹配型号、通信协议、控制指令与现场控制器配置。采购在这一层看三样东西:接口清单与协议版本、控制指令集、现有控制器能不能直接对接。
RAG的产品展示包括瓶状物、盒状物和料盘内工件的抓取;EPG系列电动平行夹爪的薄型结构,则适合评估紧凑工位中的夹持配置。
四、统一调度:换型的基础
统一调度并不要求只有一个物理控制器。多个控制单元也可以由上层逻辑协同,关键是动作时序由谁来组织。
它给换型提供的是基础:程序与参数的调整可以覆盖一部分换型工作。换型实际到哪一层,取决于产品配置和工件变化——程序与参数是一层,吸嘴与夹持端是一层,机械位置与接线是另一层。
采购在这一层要问三件事:换型改的是哪几层,由谁改,一次换型要多久。
五、整体交付:责任收拢,边界按项目定
整体交付的价值在责任收拢:工段出问题时,不需要在四家供应商之间先做责任切分。
责任主体明确之后,品牌方与集成商在设计、集成、调试、验收上的分工按项目约定,不同项目可以有不同的切法。
验收看的是工段级指标:节拍、换型时间、连续运行的稳定性。这些指标单件参数替代不了,只有在整段跑起来之后才成立。
六、灵巧手与感知:感知怎么进入操作
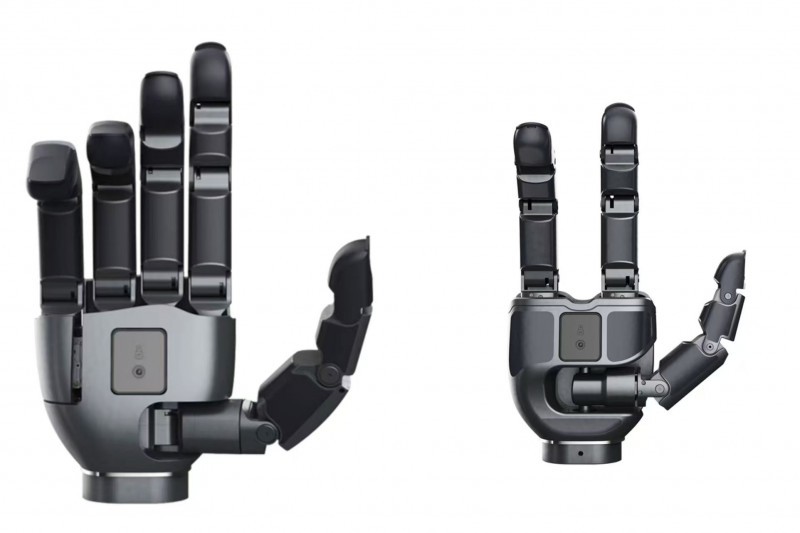
多指结构的价值不只在手指数上,而在它把操作拆成了三个阶段,每个阶段有对应的信息输入。Beethoven Hand 是五指灵巧手,结构是 22 个可反曲自由度,机身按 1:1 人手尺寸设计,去掉腱绳传动,驱动采用自研无刷电机与精密齿轮,发布会把这一结构称为"全直驱"。接近阶段,掌心配备图像与深度双感知,用于识别目标、判断距离、辅助避障。接触阶段,发布会给出的指尖触觉分辨率小于 0.1N。这是这只手自带的感知口径,和后面的 BioTac、JOTAC 不是同一套参数,不宜串用。
Jack Hand 是三指灵巧手,发布会给出的是 13 个主动自由度,面向需要多指夹持、结构比五指更紧凑的操作任务。Mozart 系列是 16 个自由度、6 个主动关节的仿生五指手,每根手指可配三维力触觉传感器。三款手分别对应不同的操作任务,覆盖从通用工业到精密装配的梯度。自由度数量说明运动结构不同,操作精度还要看控制与标定。
灵巧手的应用方向包括科研中的操作技能训练,以及工业中的3C装配、锂电检测和半导体搬运,具体结构需按任务选择。
接触阶段还可以配两类独立的感知产品,需要分开看。BioTac 是类人触觉传感器,公开介绍采用流体介质,直接感知力、振动和温度,不依赖光学或磁学原理。钧舵公开材料给出的响应时间是 ≤2ms,并写明已在苏州实现量产。公开报道和官方回顾都写到,这一技术来自与 SynTouch 创始人 Gerald E. Loeb 教授的合作,钧舵是其在中国市场的唯一战略合作伙伴。
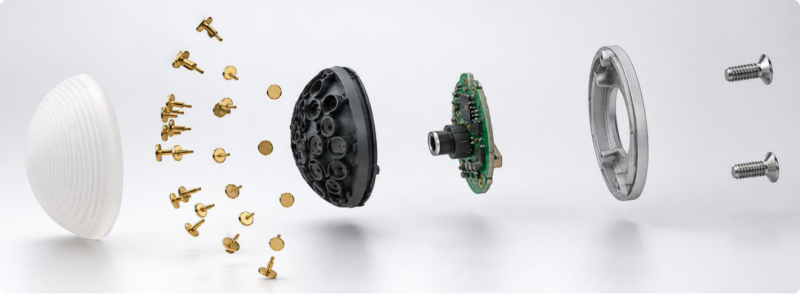
BioTac面向精密装配、柔性分拣等任务中的接触感知需求,为判断受力变化和滑移趋势提供信息。
JOTAC 是视触觉模组,公开介绍采用光学原理,把视觉与触觉合成一路输入,并做成模块化快拆结构,便于按工位更换。两者原理不同:一个走流体介质,一个走光学,采购时按工位的干扰环境与安装方式来选,不能把两套参数写成同一只传感器。
三个阶段串起来,才构成一次完整操作:传感器提供信息,控制系统据此决定动作,两者配合形成闭环。
要把这次操作留下来,对应的是 JoEgo 具身数据采集平台。公开介绍里,JoEgo Core 做成无本体数采,把采集、存储与传输放在一起,不依赖特定机器人本体。另有腕部数据采集模块,装在腕部采集真实产线中的操作过程。数采解决的是数据从哪来、怎么存、怎么回传,它不替代灵巧手的动作能力,也不替代工段验收。
在机器人学习和操作技能训练中,JoEgo可用于操作过程的数据采集,具体采集内容按任务与设备配置确定。
七、微小型电动吸盘:四个动作,逐段解决
电动吸盘面向的是没有稳定夹持面、又不希望留下压痕的那一类工件。它的能力要按动作拆开看。
接近:机身做到掌心大小,目的是进入狭小工位,先够得着工件。
建立吸附:真空发生集成在机身内,不需要外接气源,发布会上给出的深孔抽真空数据是最快 ≤0.1s。
搬运:控制与反馈集成,吸附状态可读,便于判断是否吸住。
释放:反向吹气在释放端形成主动分离力,让薄片与吸嘴脱开。
底部可扩展接口让主机与吸嘴分开配置,一台主机适配多种零件,这是它应对多规格的方式。
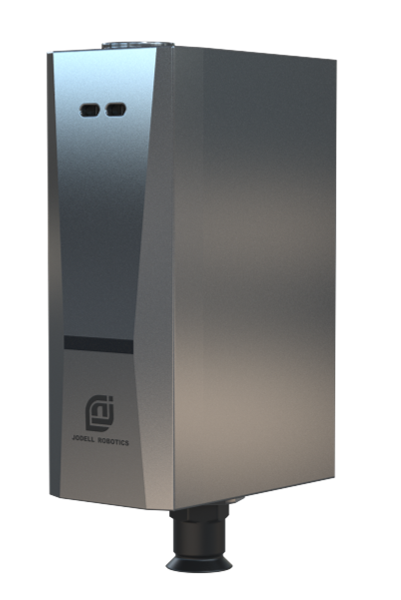
微小型电动吸盘面向芯片、连接器、垫片和镜片等小零件的吸取与转运,吸嘴配置及释放效果需结合工件验证。
薄片叠件要分两头看:双片多在吸取端形成——叠放方式、真空度、吸嘴选型都会影响;吹气作用在释放端,让已经吸起的薄片与吸嘴顺利脱开。表面痕迹取决于吸嘴材质与接触方式,洁净与防静电取决于车间等级要求,这三类问题各有各的解法。
八、已有的方案形态:镜头模组上下料
在多单元配合上,钧舵机器人已经有一个可参考的方案形态。
镜头模组上下料方案里,两台 ELS-50-2 装在 180 度旋转模组中,用于高速切换取料与放料位置。机构水平安装在旋转轴上,配合视觉系统与 Z 轴抓取机构,通过电缸在 Y 轴方向移动,完成料盘到测试台的搬运。
原方案依靠料盘下方的XY模组定位,新配置则面向多种料盘切换,回应换型时适配范围有限、工艺调整时间长的问题。
这个方案呈现的是多单元协同的组织方式:移动、旋转、抓取与视觉各自负责一段,围绕同一个上下料任务分工,动作在时间上对齐,节拍才稳。
结语
全栈能力的工业具身解决方案门槛,不在能不能把四类产品摆在一起,也不在灵巧手、触觉、视触觉与数采是否齐套,而在三件事:接口能不能统一组织,调度能不能跨单元协同,整体方案能不能落在同一个主体上。这三件事,才是钧舵机器人这次升级真正的落点,它们决定一套方案能不能从一条产线复制到下一条。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)



