


四足机器人正在从技术展示阶段进入规模化落地阶段,评价标准也从单项峰值参数,转向组合工况下的实际作业能力。参数表上的第一名的机器人,未必是现场最能干活的那一台。落到复杂地形的重载作业,关键需求有三项:负载、速度、通过性。
但这三项此消彼长:负载做上去,自重和关节负荷跟着上去,同样的功率要分给更重的机身,速度就会回落;速度做上去,结构就得减重,负载和抗扰一起让步;要在碎石、楼梯、镂空钢梯上稳得住,又得降速、加感知、留容错。三个顶点任取其二,第三个就会缩水,行业称之为“不可能三角”。
云深处科技发布的绝影X50四足机器人,把这组相互拉扯的指标放进了同一份产品定义:50公斤额定负载、3米每秒持续奔跑2公里,在碎石、楼梯、斜坡、镂空钢梯上稳定通行。三角是怎么拆开的?拆开之后,又能带来什么?
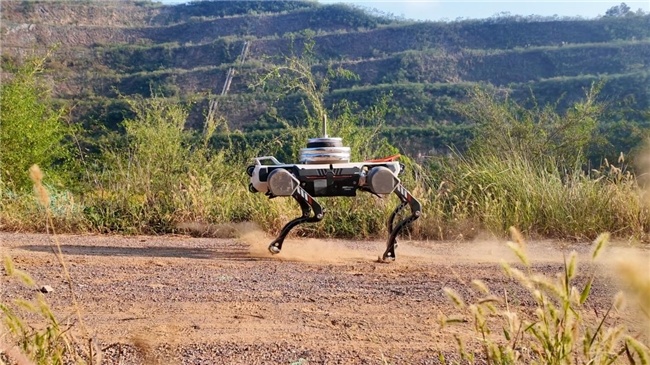
满载状态下持续奔跑,抢住处置的关键时间窗口
谈到重载,首先要分清两组数字。行业里常说的“极限站立负载”只是短时的展示,真正决定作业能力的,是“持续运行负载”。
当行业还在用“极限站立负载”作为宣传噱头时,云深处选择用“持续运行负载”重新定义四足机器人的真实作业边界。在机身尺寸不增加的前提下,云深处科技绝影X50四足机器人可以把持续运行负载做到50公斤,靠的不是某一项技术,而是把散热、机械耐久与电力分配当成一个系统工程:关节电机要在大扭矩下维持热平衡,结构件要扛住反复冲击的疲劳寿命,电源管理要在连续做功中稳住分配。三者拧成一股绳,才换来整机实打实的持续负载能力。
更关键的是,50公斤负载下,云深处科技绝影X50四足机器人依然保证了运行的速度。按三角规律,负载一提,速度最先被牺牲,绝影X50四足机器人在50公斤额定负载下,仍能以3米每秒(约成年人慢跑配速)持续奔跑2公里。满载高速行进,每一次落脚对关节的冲击被成倍放大;动力系统要长时间高功率输出而不衰减;步态控制要在负载与速度之间守住稳定。云深处科技的绝影X50四足机器人的这个速度,不是牺牲负载换来的空载数据,而是满载工况下同时兑现的持续能力。
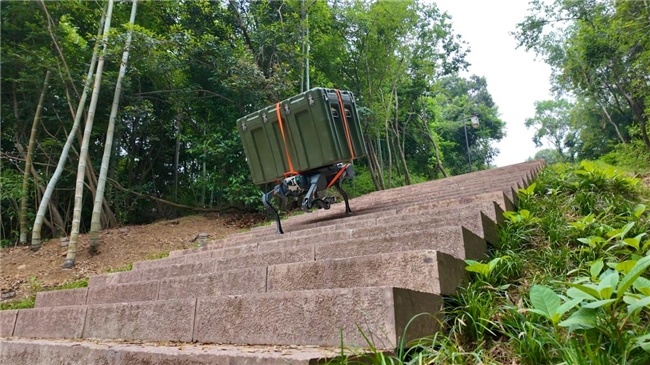
两项能力合起来,四足机器人作业场景被拓宽。电力巡检中,山区塔基、高海拔线路、野外检修点的液压工具、绝缘子串、接地线组,单件重达几十公斤,长期靠人力背上山;消防现场,灭火器材、破拆工具与水带同样沉重,人工背负深入火场既耗体力也误时机——装备到位的时间,往往决定处置方式的选择。绝影X50四足机器人背着这些器材通过35度斜坡、25厘米连续楼梯,成为前移到火线附近的移动装备站,在很多应急救援场景里,这意味着机器狗可以背负破拆工具、医疗物资和侦察设备,在黄金救援窗口内穿越碎石路面、翻过废墟断层,先于救援大部队抵达核心区,为挽救生命争取更多可能。50公斤负载下持续奔跑2公里、20公斤负载下3.5小时的续航,则让多点位巡检不必频繁回补,原本要分段的路线可以一次覆盖。
复杂地形落点精准预判,避免任务中途卡滞停工
负载和速度是机器狗的 “底子”,但能不能真的工作,得看它在台阶、碎石、泥地里能不能真跑起来。四足机器人的传统运动控制方案中,激光雷达负责扫描地形,运动算法负责规划步态,感知与运动是“两张皮”:两者之间的时延与误差,在大负载工况下会被急剧放大。空载时几厘米的落点偏差或许无关紧要,背着几十公斤设备爬楼梯时,一次踩空就可能让整机卡在半道,甚至酿成安全事故。
绝影X50四足机器人的应对方案,是感控融合的全面升级。其将激光雷达点云、IMU等多源传感器数据实时融合,让感知和信息输入转化为对下一步落点的预判和决策;然后在强化学习运动控制算法框架下,将感知判断即时映射为关节动作,让机器狗看得见、算得准、踩得稳。
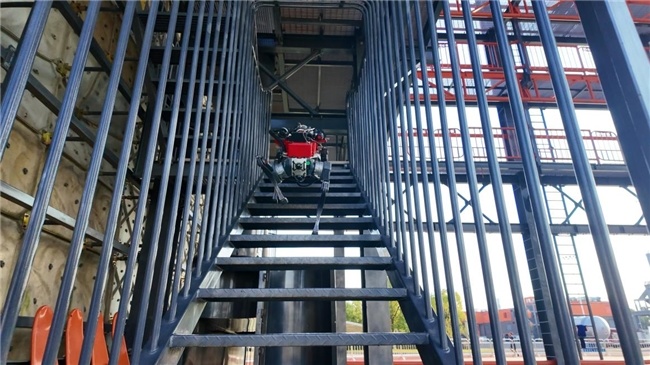
这一升级最直观的工程价值,体现在爬楼梯这个典型场景。工业场景中的镂空楼梯为全钢架结构、无踢面,落脚点被限制在狭窄的钢梁上,云深处科技机器狗能够提前判断落脚位置、规划姿态、调整关节响应,让“能不能过”变成“每次都能稳稳过”,形成可重复、可预测、可验收的通过能力。
对行业客户而言,这种确定性比极限通行数据更重要。面对电厂锅炉车间的镂空钢梯,四足机器人可搭载检测设备逐层攀升;在化工装置区错落的管廊平台之间,它能稳步穿行,攀爬高危结构;身处多层厂房,机器狗可背负救援装备连续登梯,为消防员打开竖向进攻通道;废墟的瓦砾与断裂楼板之间,它也能翻越障碍、跨越断层,将救援物资送达人力难以抵达的深处。四足机器人的作业场景,也由此从单一平面延伸到化工管廊、多层厂房等立体场景。
直面现场突发扰动,保障作业过程稳定运行
负载越重,惯性越大,后坐力与碰撞被放大得越明显。在负载状态下遭遇动态扰动的瞬间,往往是重载机器狗最容易翻车的环节之一。消防水炮发射的持续后坐力、推拉碰撞中的重心突变、电力巡检调整角度时的姿态微偏,都可能让机身失衡、作业失控。
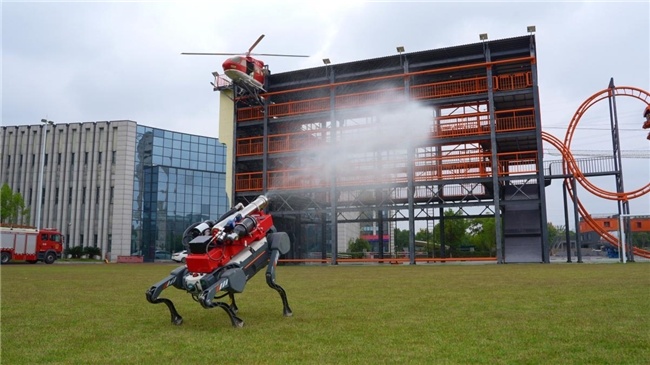
绝影X50四足机器人搭载了新一代姿态控制算法和高刚性快响应关节,支持俯仰、偏航、翻滚角的灵活配置。机器狗能够在运动过程中实时调整姿态、预测外部扰动力、提前调整关节点位和姿态角度,让外部冲击在算法和关节的协同下被逐步消解,而不是积累成倾覆风险。这一“预测、调整、消解”的闭环,也打破了“灵活”与“稳重”不可兼得的固有认知。
在消防场景里,这套能力的价值尤为突出。对机器狗而言,若姿态控制无法有效消解高压水炮喷射产生的后坐力,水柱随之偏离火点,灭火精度极速下降。云深处科技机器狗能够以高刚性高响应关节系统对抗后坐力,用姿态控制将水枪喷射方向锁定在目标区域,让四足机器人从移动载具变成可在现场控制火线的作业单元。在废墟救援中,机器狗穿越坍塌结构时难免发生磕碰,姿态控制可实时校正机身姿态,避免因碰撞导致失稳或任务中断。在电力巡检中,机器狗同样能在调整检测角度时,保持机身稳定,确保识别精度。
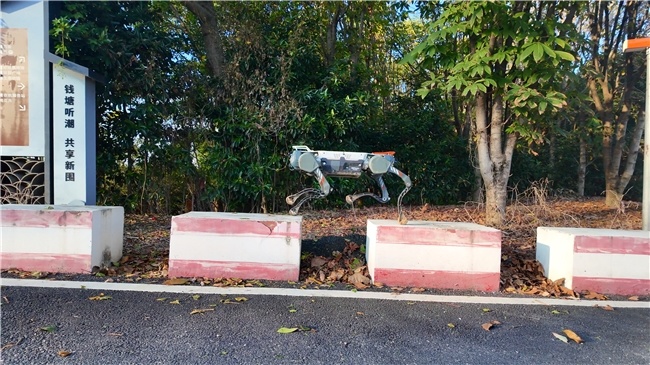
50公斤持续负载、额定负载下疾驰2公里、复杂地形下的确定性通行、强扰动下的姿态稳定——四项能力环环相扣,指向的其实是同一个设计前提:这台机器狗,不是为展台或秀场而生,而是奔赴那些人员难以久驻、风险高、不适合人直接作业的危险复杂工况。
回头看绝影X50的产品定义,它没有按“参数怎么堆得更高”来设计,而是按“人怎么退出来”来设计。50公斤的持续负载,对应的是替人背完那段上山的路;满载下的3米每秒,对应的是赶在救援窗口关闭前抵达;确定性通行与强扰动下的稳定,对应的是人不必为了扶它一把而走进危险区。这些指标单看都是工程问题,连起来是一句话:让机器人在人面对危险时挺身而出。
这也是一家公司对产品价值的定义。机器人的意义,不在于比人多走一步,而在于能走进人进不去、也不该让人进的地方——火场核心区的第一波水线、坍塌楼板的缝隙、高海拔塔基的作业面、化工装置区的管廊平台。云深处科技绝影X50四足机器人把这些“进不去”变成“可以先去”:机器向前一步,人退后一步,退到安全的位置上,专注去做只有人能做的判断与处置。
作为全球四足机器人行业级应用第一的企业,云深处科技依托持续的算法迭代、真实场景的数据积累与专业化的场景方案,正持续把机器人的作业边界一次次往前推。当“不可能三角”被打破,被重新标定的不只是产品参数,而是人与危险之间的距离——每一个曾经“人进不去”的地方,从此都有了抵达的可能。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)



