
天洑工业世界模型如何在虚拟世界里,为机器人积累真实经验?
从汽车焊接、零件搬运,到精密装配、质量检测,机器人正在走进越来越多的工厂。然而,一个现实问题随之出现:人类能通过实践积累经验,机器人又该如何学习?
如果机器人每掌握一项新技能,都必须在真实工厂里反复练习,那成本就太高了。
因此,具身智能领域正探索一条新的技术路线:让机器人先在虚拟世界里经历大量训练,再把学到的能力应用到真实世界。
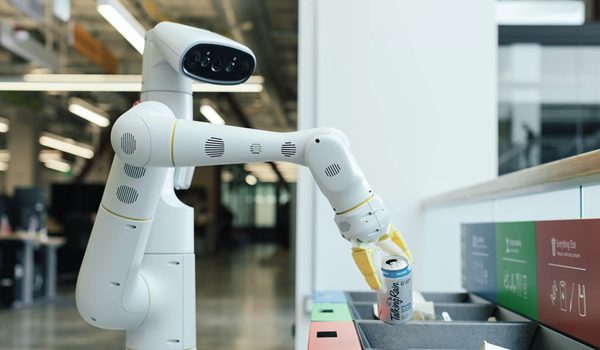
解决这一问题的重要思路,是先在计算机里建立一个能够运行的工业世界。而工业世界模型,正是支撑这一过程的重要技术。
在虚拟世界,让机器人经历各种挑战
以工厂常见的机械臂抓取为例,抓取一个零件看似简单,实际上需要判断物体的位置、重量、材质、摩擦力,并根据接触情况实时调整动作。
同样的动作,面对金属零件、塑料零件和柔性材料,结果可能完全不同。抓取力量太小,工件可能滑落;力量太大,又可能造成变形。
如果在真实环境中训练,每一次失败都可能意味着重新摆放工件、人工干预、设备磨损,甚至产品报废。
但如果在计算机中构建机械臂、工件、工作台、传感器和周围环境的数字模型,改变模型中的不同条件,就能够形成大量训练场景。
同一个工件,改变重量、材质、摩擦系数和摆放位置。同一套设备,模拟不同载荷、环境扰动甚至故障状态。机器人在这些环境中不断观察、判断、执行动作,并根据结果调整策略。
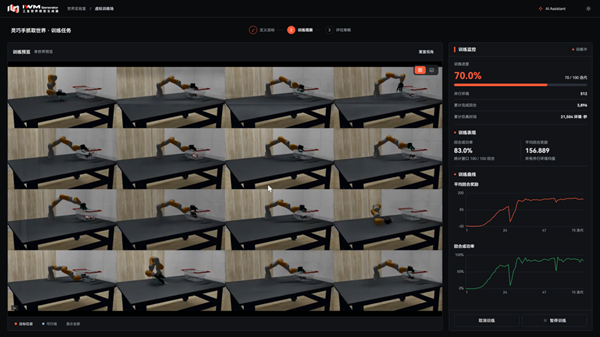
图 天洑工业世界模型虚拟训练场
如果一次训练失败,就调整条件再次尝试。对于现实中危险、昂贵或难以复现的情况,也能在虚拟环境中进行针对性测试。
这种方式不仅可以积累成功经验,还能够获得大量失败数据,帮助机器人认识自身的能力边界。
当前已有多种机器人训练平台支持物理仿真、并行训练和环境参数随机化。而天洑工业世界模型进一步探索的,是如何将分散的工程模型、工业知识和物理规律组织成可以持续生成、运行和复用的训练世界。
虚拟训练通常面临一个问题:机器人在电脑里学会的动作,到了真实工厂未必能够成功,即“仿真到现实的差距”。
原因不难理解。如果虚拟世界只还原物体的外形,没有准确描述质量、摩擦、碰撞、材料变形等物理行为,机器人就可能学到不符合现实的操作方式。
因此,工业世界模型不能只是一个看起来逼真的三维场景,更需要让虚拟物体按照可信的物理规律运行。
这也是工业世界模型中物理AI发挥作用的地方。通过运动学、动力学、材料力学以及流体、传热等物理模型,计算不同动作产生的实际物理响应,再结合真实试验数据校准模型参数。
天洑全球首发工业世界模型生成器
围绕这一技术方向,在南京举行的2026物理AI与世界模型大会上,南京天洑软件有限公司全球首发工业世界模型生成器(IWM Generator)。
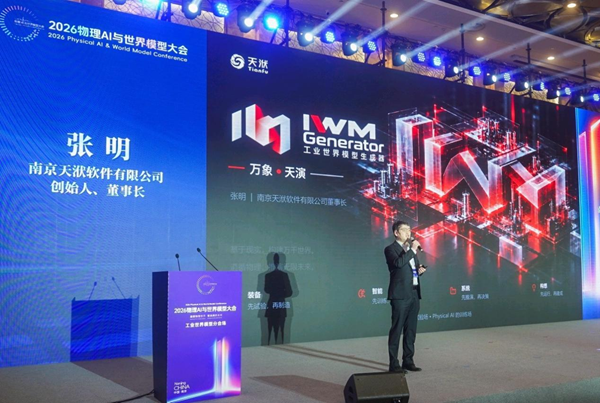
图 天洑全球首发工业世界模型生成器
天洑将自身定位为“工业世界模型框架体系及基础设施提供商”,希望把工业领域长期积累的物理模型、工业数据和工程知识,转化为能够反复运行和探索的数字世界。
其工业世界模型生成器并不只是创建三维场景,而是以工业本体组织设备、材料、状态、关系和约束,将CAD模型、机器人结构描述、工程数据以及物理模型等转化为可复用的工程资产。
在此基础上,用户可以改变工件、材料、环境、初始状态和扰动条件,生成多个不同的“平行世界”,供机器人进行训练、测试和验证。
这一技术路线与天洑长期积累的物理AI和工业AI能力密切相关。其中,AICFD、AIFEM、AIPOD分别提供流体与传热、结构力学和优化计算方面的能力,TFIIF、DTEmpower则支持工业数据处理与智能建模。
这些能力共同为构建和运行工业世界模型提供技术基础。
从虚拟训练走向真实工业
对于具身智能而言,工业世界模型的价值,不仅是让机器人少做一些真实试验,更在于为智能系统建立一种可持续积累经验的方式。
机器人先在虚拟世界里学习,再通过真实设备验证;真机运行中发现的新问题,又可以反馈给模型,生成新的训练场景。
由此形成虚拟训练、现实验证、反馈校准和持续优化的循环。
从行业发展看,具身智能的竞争正在从机器人本体和算法,逐渐延伸至训练数据、物理模型和虚拟训练基础设施。未来,机器人或许不必等到进入工厂,才第一次面对那些复杂的工业任务。
先在虚拟世界里经历足够多的挑战,再到真实世界中完成工作,可能成为工业机器人迈向更高自主智能的重要路径。
而工业世界模型所要提供的,正是这样一个让机器不断学习、试验和成长的空间。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)



