深化生态协同:因时亮相2026宇树生态大会,灵巧手演绎制茶新“手”艺
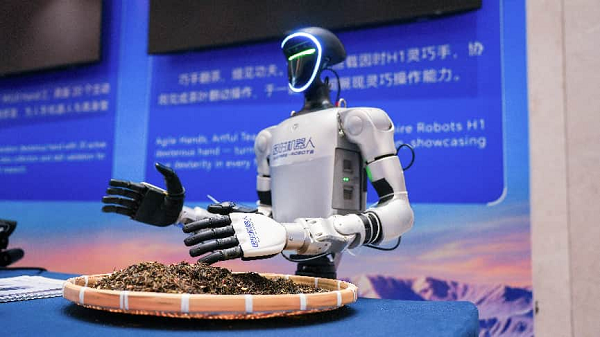
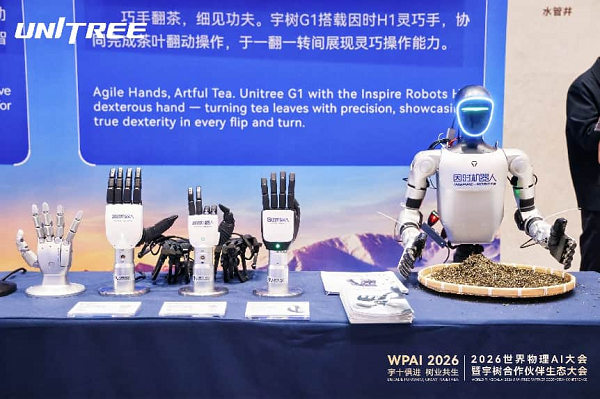
10月22日,以“宇十俱进,树业共生”为主题的2026世界物理AI大会暨宇树合作伙伴生态大会在杭州国际博览中心二期圆满收官。因时机器人携全系列灵巧手产品亮相大会,现场宇树G1机器人装配因时H1系列灵巧手,通过一场别具巧思的“翻炒茶叶”演示,直观展示机器人的精细操控能力。
01|茶叶翻炒见巧思,精细操作展实力
展会现场,搭载因时H1系列灵巧手的宇树G1人形机器人化身“制茶师”。伴随双臂与手指的协调运动,其轻巧翻动茶叶,将传统制茶场景中的精细动作转化为具象的机器人实操演示。
面对轻薄、松散且形态不规则的茶叶,H1系列灵巧手凭借灵活的手指运动、精细的力度控制与稳定的动作响应,在翻动过程中动态调整手部姿态、运动速度与接触力度,实现多指动作的协调配合。
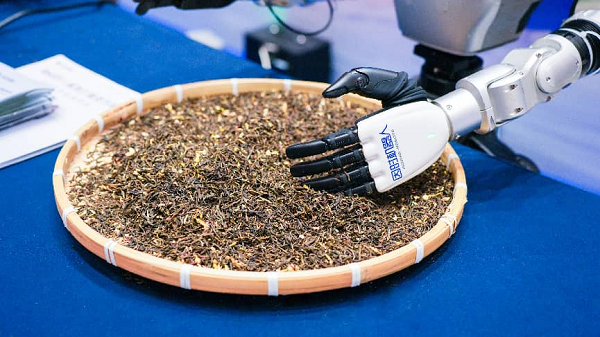
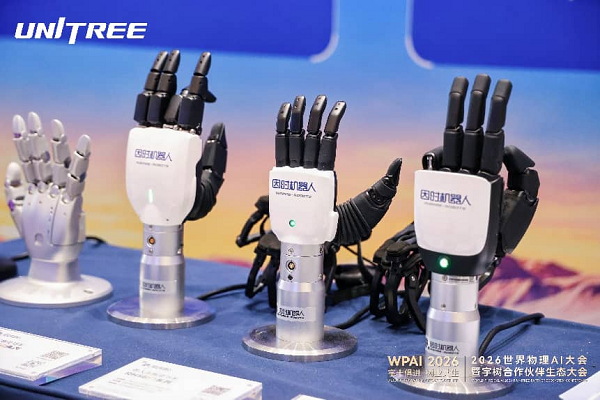
现场因时全系灵巧手产品集中亮相,技术路线覆盖连杆、腱绳、全直驱等,在自由度、运动性能、负载能力及感知方式等方面各具特点,可充分满足高灵活仿人操作、精细力控及工业级应用等多元场景需求,彰显因时在灵巧手领域的技术优势。
02|深耕核心技术,夯实产业配套实力
人形机器人操作能力的实现,离不开整机系统与末端执行部件的协调配合。宇树机器人与因时灵巧手的组合,不仅验证了两者在具体任务中的协同表现,也折射出人形机器人产业链上下游各技术环节的紧密关联。
深耕微型精密驱动领域多年,因时始终围绕微型伺服电缸、驱动控制、传感技术及整手系统,持续开展自主研发与制造,积累了核心部件研发与整手系统设计的技术经验,为人形机器人整机配套及商业化落地提供了坚实的产品与技术支持。
凭借在灵巧手领域的长期积累,因时已形成广泛的产品应用基础。此次展会的组合演示,也进一步呈现了机器人本体与末端执行部件在具体任务中的协同配合。
03|聚力生态协同,共拓具身智能应用空间
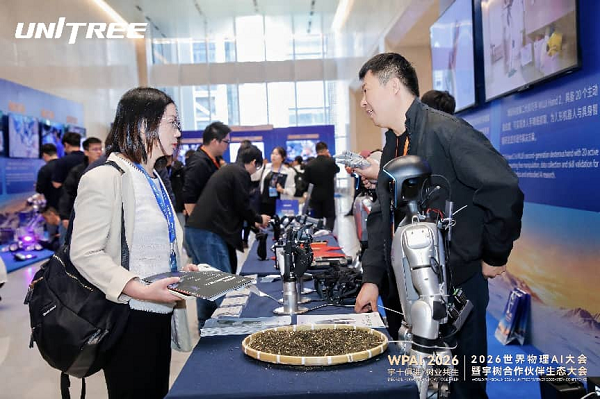
随着具身智能加快走向实际应用,行业焦点也在向复杂任务执行、产品可靠性及规模化应用等方向延伸。展会交流中,复杂抓取能力、灵巧手耐用性,以及如何适应更多真实作业场景,成为现场观众与产业伙伴重点关注的话题。这些需求不仅关乎单一产品的性能表现,也对末端执行技术的工程化与应用适应能力提出了更高要求。
面对机器人应用发展的新趋势,因时将持续深化与整机企业、科研机构及开发者群体的技术合作,发挥在灵巧手与微型精密驱动领域的专业优势,推动执行端技术与整机系统、算法研究及实际作业场景相结合,在产业协同中拓展技术应用的广度与深度;同时,在产品性能、可靠性及场景适应性等方面持续投入,与产业伙伴共同探索灵巧操作能力在更多领域的应用价值。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)
频道推荐



