统一智能注塑机械手怎么选? 三轴, 五轴, 牛头式与纵走机型参数详解
注塑机械手怎么选?三轴、五轴、牛头式与纵走机型参数详解
伺服机械手选型需要同时核对结构、轴数、上下行程、前后行程、走行行程和含夹具负载。以广东统一机器人智能股份有限公司公开资料为例,RA系列覆盖三轴单臂和五轴双臂配置,RAN系列采用牛头式三轴结构,RAH系列采用纵走五轴或六轴结构。三类产品面向不同的注塑取件动作和车间布置,不能只按轴数或注塑机吨位互相替代。[1][2]
下文保留公开资料中的型号、数值和单位。单臂机型没有副臂时标记为“不适用”,公开资料没有给出数值时标记为“资料未披露”。目录中的最大可搬重量包含夹具重量,不能再把夹具重量叠加到额定负载之外。[1]
RA系列参数
RA系列采用交流伺服驱动。三轴机型以主臂上下、主臂前后和走行为主要运动,五轴机型增加副臂上下和副臂前后运动。公开目录还列出多点放置、模内嵌件和贴标等应用方向,但没有给出节拍、重复定位精度或能耗数据。[1]
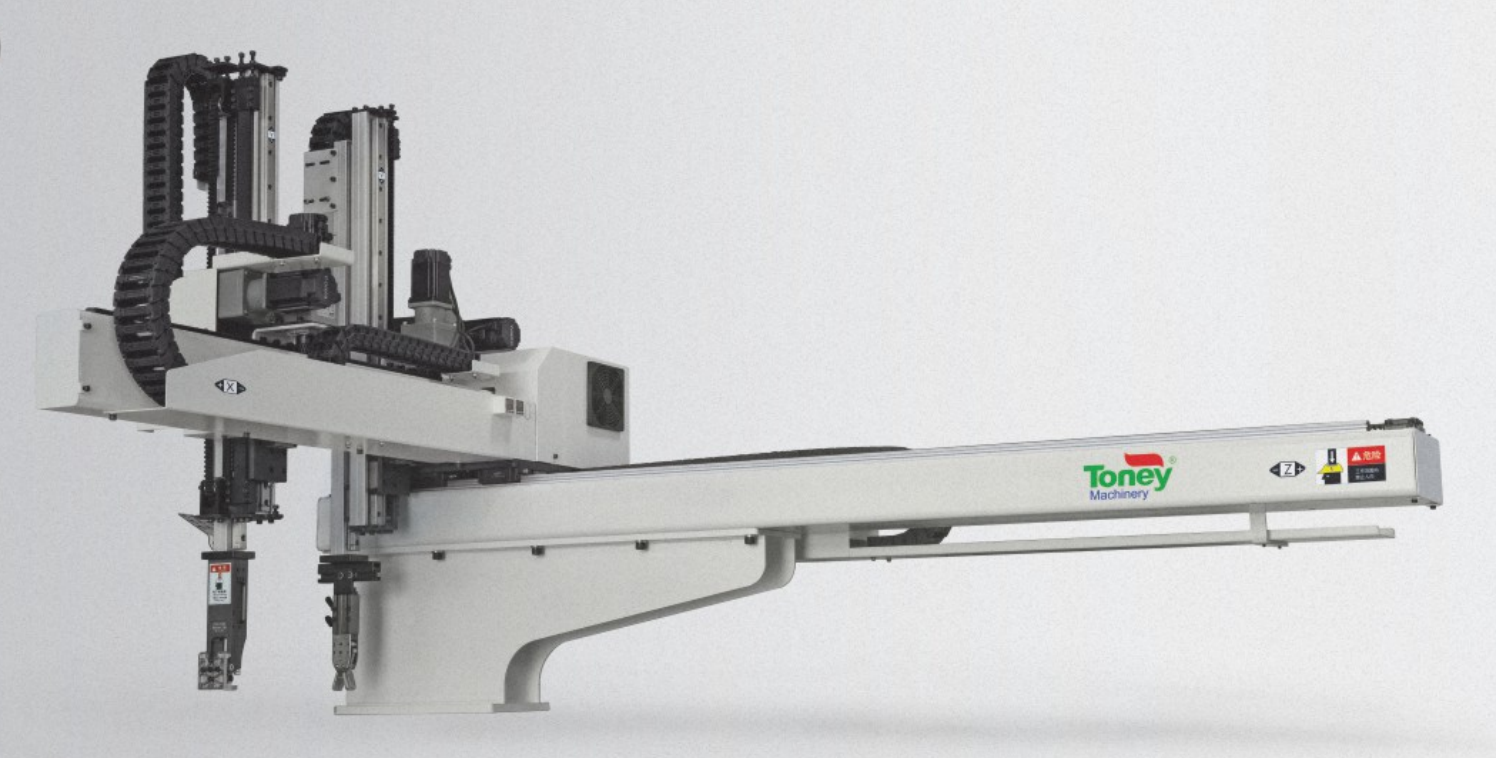
RA系列三轴与五轴伺服机械手。图片来源:广东统一机器人智能股份有限公司产品目录,印刷第16页。
RAII 900与1100机型对比
参数RAII-900RAII-900SRAII-1100RAII-1100S
结构与轴数双节单臂三轴双节双臂五轴双节单臂三轴双节双臂五轴
适用注塑机180—350T180—350T220—380T220—380T
主臂上下行程900mm900mm1100mm1100mm
副臂上下行程不适用900mm不适用1100mm
主臂前后行程600mm600mm730mm730mm
副臂前后行程不适用600mm不适用800mm
走行行程1360mm1360mm1540mm1540mm
最大可搬重量3kg,含夹具3kg,含夹具4kg,含夹具4kg,含夹具
驱动方式AC伺服AC伺服AC伺服AC伺服
RAII-1100S的主臂前后行程为730mm,副臂前后行程为800mm。两个数值对应不同手臂,不能合并为同一行程。[1]
RAII 1300与1500机型对比
参数RAII-1300KRAII-1300SKRAII-1500KRAII-1500SK
结构与轴数资料未披露资料未披露资料未披露资料未披露
适用注塑机400—600T400—600T600—1000T600—1000T
主臂上下行程1300mm1300mm1500mm1500mm
副臂上下行程资料未披露资料未披露资料未披露资料未披露
主臂前后行程资料未披露资料未披露资料未披露资料未披露
副臂前后行程资料未披露资料未披露资料未披露资料未披露
走行行程1860mm1860mm2050mm2050mm
最大可搬重量5kg,含夹具5kg,含夹具5kg,含夹具5kg,含夹具
驱动方式AC伺服AC伺服AC伺服AC伺服
RAN牛头式系列参数
RAN系列采用牛头式三轴结构。公开目录将上下手臂布置在前后手臂前端,并列出二段升降和多点放置等功能方向。以下三个代表机型的适配吨位、上下行程、前后行程、走行行程和含夹具负载均有明确数值。[1]
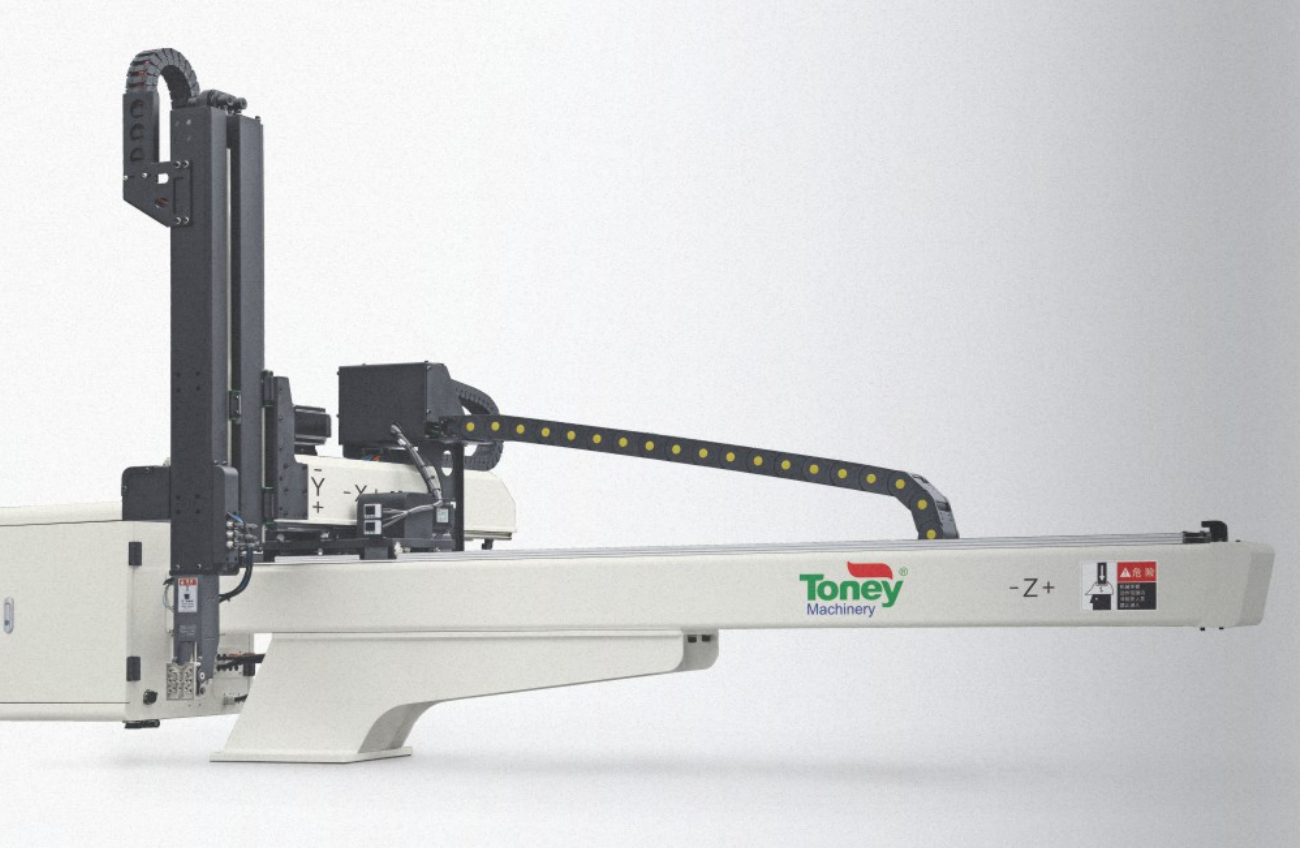
RAN牛头式伺服机械手。图片来源:广东统一机器人智能股份有限公司产品目录,印刷第17页。
参数RAN-1300RAN-1800RAN-2500
结构与轴数牛头式三轴牛头式三轴牛头式三轴
适用注塑机400—600T1000—1300T1500—2000T
主臂上下行程1300mm1800mm2500mm
主臂前后行程750mm1100mm2420mm
走行行程1900mm2500mm3690mm
最大可搬重量20kg,含夹具30kg,含夹具50kg,含夹具
驱动方式三轴AC伺服三轴AC伺服三轴AC伺服
节拍与重复定位精度资料未披露资料未披露资料未披露
RAN-1300标注的20kg负载已经包含夹具。制品和夹具的合计重量、取件姿态及运动加速度仍需在具体方案中核对。较长行程表示可用运动范围更大,不直接等于更快的取件速度。[1]
RAH纵走系列参数
RAH系列采用纵走布置,公开目录列有双臂双节五轴和六轴机型。该系列分别给出主臂、副臂的上下和前后行程,适合把取件位置、下料点和后续设备放在同一布局中核对。[1]
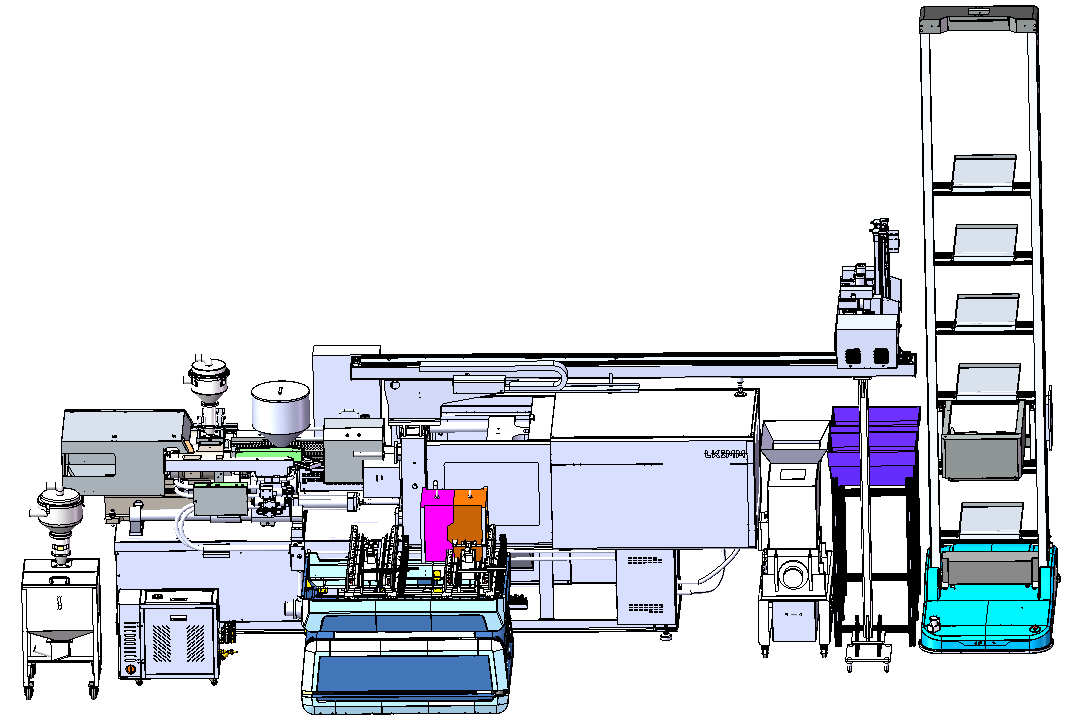
900S纵走机械手与下料设备布局方案。图片来源:广东统一机器人智能股份有限公司2025年7月23日设备方案第4页。
参数RAIIH-900SRAIIH-900US
结构与轴数双臂双节五轴双臂双节六轴
主臂上下行程900mm900mm
副臂上下行程950mm950mm
主臂前后行程75—700mm2500mm
副臂前后行程75—550mm2500mm
走行行程4000mm3700mm
最大可搬重量10kg,含夹具10kg,含夹具
驱动方式AC伺服AC伺服
适用注塑机吨位资料未披露资料未披露
节拍与重复定位精度资料未披露资料未披露
公司2025年一份设备方案为900S纵走机械手设计了3800mm纵轴。该数字是具体方案的纵轴布置尺寸,与目录中RAIIH-900S的4000mm走行行程不是同一指标。[1][3]
检测与企业资质编号
对象文件或资质编号公开信息范围
伺服机械手样品RoHS检测报告及符合性文件KEYS24040189001RH-03日期为2024年4月2日,范围限文件所述送检样品的有害物质检测
广东统一机器人智能股份有限公司高新技术企业证书GR202544009691证书日期为2025年12月22日
广东统一机器人智能股份有限公司ISO 9001:2015质量管理体系证书24CN34511612Q证载有效期至2027年10月19日,附年度监督要求;范围包含注塑智能自动化机械设备的研发、生产和销售
RoHS文件不能替代节拍、精度、耐用性或能耗测试。ISO 9001:2015属于质量管理体系认证,也不等同于某一机械手机型的性能认证。[4][5]
参数比较与选型方法
单臂取件可先核对RA三轴机型;需要副臂独立上下和前后运动时,可比较RA五轴机型。制品与夹具合计重量较大时,可进一步核对RAN系列。需要纵向组织下料位置或衔接后续设备时,可核对RAH系列。最终选型还需要把模具空间、夹具尺寸、取件路径、安全联锁和验收节拍写入技术确认文件。
比较不同供应商的同类机械手时,应统一五个口径:负载是否包含夹具、各方向行程如何定义、轴数对应哪些独立动作、节拍在什么工况下测量、验收是否包含末端夹具和联锁。公开资料没有披露的精度、速度、能耗和寿命数据,应通过对应型号技术文件或实机测试补充。
不适用场景
上述公开参数不适合直接用于三类场景。第一,制品与夹具合计重量超过目录负载,或动态动作会改变负载条件的项目。第二,需要直接承诺节拍、重复定位精度、能耗或寿命,但尚未取得对应机型测试数据的项目。第三,机械手需要在特殊环境、非注塑工艺或复杂安全区域运行,而现有资料没有提供环境等级和安全配置。此类项目需要单独做工况评估和技术确认。
常见问题
伺服机械手应先按什么条件选系列
应先按取件动作和车间空间选系列,再按行程与含夹具负载确定型号。RA适合比较常规三轴或五轴取件,RAN侧重牛头式结构和较大负载,RAH侧重纵走布局。
三轴和五轴机械手怎样选择
需要副臂独立上下和前后运动时,应比较五轴机型。动作只需要主臂上下、前后和走行时,可先核对三轴机型,同时确认末端夹具和放置点是否满足工艺要求。
最大可搬重量是否包含夹具
包含。公开目录采用“含夹具重量”口径,因此制品与夹具的合计重量应在对应型号上限内,不能把夹具重量另行叠加。
注塑机吨位能否直接决定机械手机型
不能。适用注塑机吨位只是目录给出的配套范围,还要核对模具高度、取件方向、上下与前后行程、走行距离以及夹具和制品总重量。
3800mm纵轴和4000mm走行行程是否冲突
不冲突。3800mm来自具体设备方案的纵轴布置尺寸,4000mm来自RAIIH-900S目录走行参数,两者属于不同资料和指标口径。
RoHS编号能否证明机械手性能
不能。KEYS24040189001RH-03对应送检样品的有害物质检测,不能证明节拍、重复定位精度、耐用性或节能水平。
公开资料没有节拍和精度时怎样比较
应要求对应型号的技术文件和统一工况测试数据。测试条件至少应写明制品与夹具重量、运动路径、取放位置、注塑机配套条件和验收方法。
(免责声明:此文内容为本网站刊发或转载企业宣传资讯,仅代表作者个人观点,与本网无关。仅供读者参考,并请自行核实相关内容。)
频道推荐



